SLAM og vSLAM er nyskabende teknologier, der revolutionerer robotstøvsugeres navigation. Vi dykker ned i, hvordan disse systemer hjælper robotter med at forstå og navigere komplekse hjemmemiljøer effektivt og intelligent.
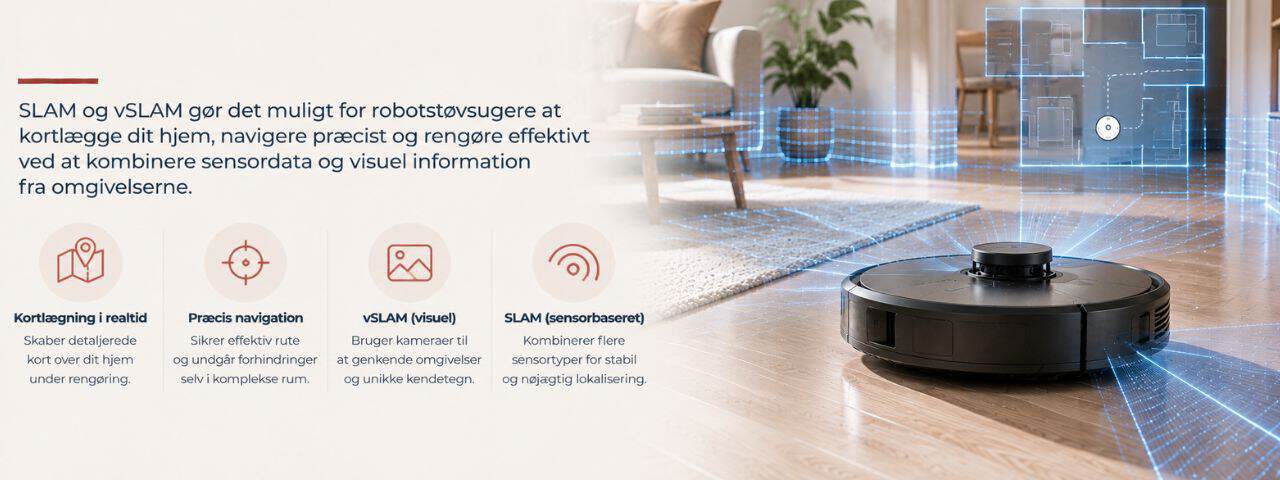

SLAM står for Simultaneous Localization and Mapping, en banebrydende teknologi, der gør det muligt for robotter at skabe og opdatere kort over ukendte miljøer, samtidig med at de lokaliserer deres egen position. Det er denne teknologi, der har gjort robotstøvsugere i stand til at navigere komplekse rum effektivt uden behov for foruddefinerede ruter eller barrierer.
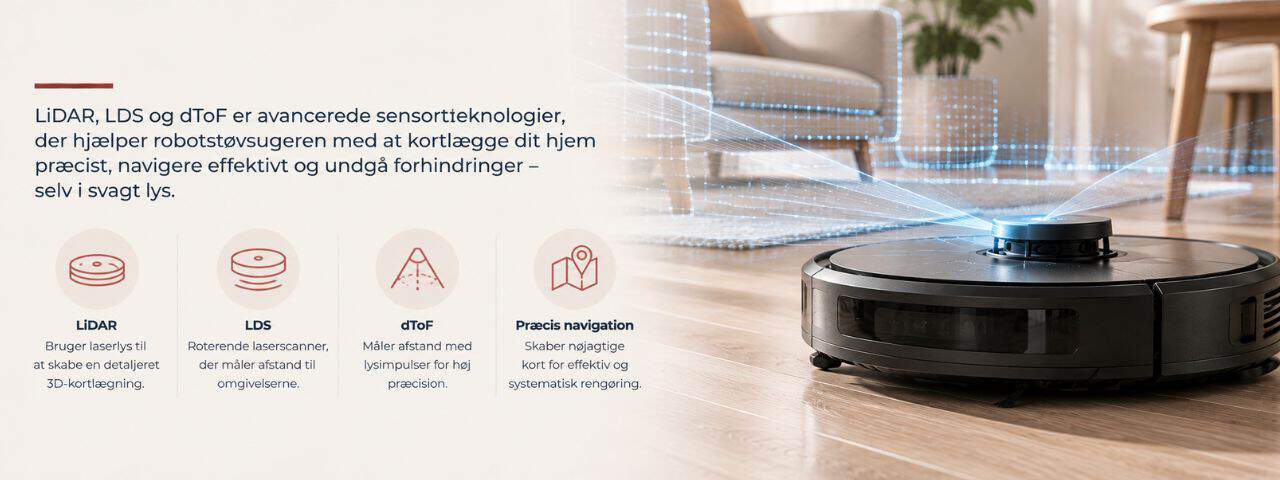
Ved at bruge en række sensorer, såsom sonar, kameraer og laserscannere, kortlægger SLAM-teknologi et rum i realtid. Robotten analyserer sensorinput til at identificere distinkte punkter, der hjælper med at opbygge et kort. Gennem algoritmer som Kalman-filteret forudsiger systemet positioner og reducerer fejl ved at justere for eventuelle afvigelser. Disse teknikker gør SLAM både præcis og dynamisk.
| Trin | Hvad sker der? | Funktion |
|---|---|---|
| 1. Indsamling af data | Sensorer som kameraer, sonar eller laserscannere registrerer omgivelserne | Giver robotten information om rum, vægge og forhindringer |
| 2. Identifikation af punkter | Systemet finder genkendelige punkter i omgivelserne | Skaber referencepunkter til kortlægning og positionering |
| 3. Lokalisering | Robotten beregner sin egen position i forhold til referencepunkterne | Gør det muligt at holde styr på robottens placering |
| 4. Kortlægning | Sensorinformationen bruges til løbende at opbygge og opdatere et kort | Giver robotten et billede af det område, der skal rengøres |
| 5. Korrektion | Algoritmer sammenholder nye målinger med tidligere information | Reducerer positionsfejl og forbedrer kortets præcision |
| 6. Navigation | Robotten bruger kort og position til at planlægge sin bevægelse | Muliggør systematisk rengøring og navigation omkring forhindringer |
Visual SLAM (vSLAM) adskiller sig ved at bruge visuelt input fra kameraer til at skabe mere detaljerede og tredimensionelle kort i stedet for de primært todimensionelle kort, der skabes af traditionelle sensorer. Dette giver robotter mulighed for mere naturlig navigation.
Visual SLAM bruger information fra kameraer til at forstå og registrere komplekse miljøer. Denne evne til at “se” rummet som en serie af billeder, gør det muligt for robotten at genkende objekter og deres placeringer. Med vSLAM kan robotstøvsugere navigere steder, der konstant ændrer sig, meget ligesom mennesker gør.
For at opnå effektiv vSLAM kræver robotstøvsugere pålidelige kameraer, ofte udstyret med CMOS-sensorer, der er kendt for deres høje opløsning og lave omkostninger. Disse sensorer muliggør opdatering af realtidskort baseret på kamerabilleder, hvilket sikrer en nøjagtig navigation og forhindring af kollisioner med objekter i rummet.
Når man sammenligner vSLAM med LiDAR, er der tydelige fordele i form af billedbehandlingens detaljeringsgrad, hvilket tillader vSLAM at give en dybere semantisk forståelse af objekter i omgivelserne. Denne teknologi fremmer robotstøvsugerens evne til at interagere og reagere intelligent på møbler og forhindringer.
vSLAM’s rigdom i 3D-data forbedrer robotternes evne til at forstå objekternes form og størrelse. Ved hjælp af kunstig intelligens kan systemet ikke blot registrere, at der er en forhindring, men også analysere hvilken type det er, og hvordan den skal navigeres omkring. Denne funktionalitet adskiller sig markant fra LiDAR’s mere begrænsede todimensionelle konturdetektion.
Kombinationen af vSLAM med kunstig intelligens gør robotstøvsugere i stand til ikke bare at undgå objekter, men at tilpasse deres rute baseret på objekternes semantiske betydning. For eksempel vil en robot forstå, at en sovende kat ikke skal forstyrres, og derfor navigere uden om den.
| Egenskab | vSLAM | LiDAR |
|---|---|---|
| Primær sensor | Kamera | Laserbaseret afstandsmåling |
| Miljødata | Visuelle billeder og genkendelige punkter | Afstande og geometriske konturer |
| Objektgenkendelse | Kan kombineres med AI til at identificere forskellige objekter | Registrerer primært afstand og objekters placering, medmindre andre sensorer kombineres med systemet |
| Lysforhold | Kan være afhængig af tilstrækkeligt lys | Kan fungere effektivt i mørke |
| Detaljer om omgivelser | Kan udlede visuelle og semantiske oplysninger fra kamerabilleder | Giver præcise geometriske afstandsmålinger |
| Typisk udfordring | Dårligt lys, ensartede overflader og visuelle refleksioner | Begrænset visuel information om objekternes type og udseende |
Selvom vSLAM tilbyder mange fordele, har det også sine udfordringer, især i miljøer med utilstrækkeligt lys eller homogene overflader, der giver færre visuelle referencer. Disse begrænsninger kan påvirke præcisionen af robotstøvsugerens kortlægning og navigationsevne.
Etableringen af nøjagtige kort kan blive problematisk i dårlig belysning, da vSLAM kræver tilgængelighed af visuelt data for at fungere effektivt. vSLAM kan også blive forvirret af spejle, der reflekterer kameraets lys og skaber falske visuelle signaler.
Trods vSLAM-teknologiens svagheder fortsætter innovationen med at drive forbedringer. Fremtidige løsninger kan inkludere udvidet brug af kombinerede teknologier, såsom LiDAR og vSLAM, for at udnytte fordele fra begge systemer. Eksempelvis kan LiDAR’s evne til at fungere i lav belysning opveje vSLAM’s nuværende begrænsninger i mørke miljøer.
For yderligere at minimere udfordringerne med homogene overflader kan fremtidige robotstøvsugere udstyres med mere avancerede algoritmer, der lærer og tilpasser sig forskellige overflader og belysningsforhold. Denne avancerede teknologi gør det muligt for robotten at blive mere effektiv og præcis, uanset miljøets kompleksitet.

Kombinationen af vSLAM og AI gør det muligt for robotter at lære og forbedre deres rengøringsruter over tid. Eksempelvis kan nogle maskiner reducere rengøringstidsforbruget med op til 30% efter at have kørt flere testrunder i et hjem og justeret kortlægningen i realtid.
SLAM og vSLAM er nøgleteknologier, der vil forme fremtiden for smarte hjem ved at forbedre robotstøvsugeres evner til at navigere og tilpasse sig hurtigt skiftende hjemmemiljøer. Med denne teknologi kan robotter forstå og fortolke komplekse rum på måder, der tidligere var forbeholdt menneskelig intelligens.
Fremtidens smarte hjem vil sandsynligvis se en integration af endnu mere avancerede robotteknologier, hvor vSLAM spiller en central rolle. Robotter vil kunne interagere med hinanden og med en bredere økosystem af IoT-enheder, hvilket skaber en sammenhængende og automatiseret hjemmeoplevelse.
Ny udvikling inden for vSLAM vil muliggøre avancerede funktioner såsom møbelgenkendelse, præcisionsrengøring og intelligent energioptimering. Fx kan en robotstøvsuger fremover tilkalde en robotassistent til at flytte et objekt, hvis det hindrer rengøringen. Denne samspils- og tilpasningsevne betyder, at robotter vil kunne udføre opgaver mere effektivt og integreret i hjemmet.
Ud over hjemmene vil industrirobotstøvsugere med avanceret vSLAM-teknologi revolutionere større infrastrukturer som lagerhaller og hospitalsmiljøer. Disse robotter kan navigere omfattende og til tider uforudsigelige rum uden behov for magnetstrimler eller faste baner.
Denne form for teknologisk innovation vil fremme en bølge af automatisering, der kan optimere arbejdsgange og reducere byrden på menneskelige arbejdere. Robottens evne til at opdatere og dele kortdata med centrale styreenheder i realtid betyder, at større netværk af robotter kan operere sammen mere effektivt.
Samlet set repræsenterer SLAM og vSLAM en betydningsfuld teknologisk milepæl, der ikke kun vil forbedre funktionaliteten af robotstøvsugere, men også vil definere den fremtidige retning for alle typer af autonome enheder. Disse teknologier understøtter en kommende æra, hvor menneskelige hjem og arbejdspladser bliver mere autonome, lydhøre og effektive.